InOrbit.AI releases OpenRobOps ISO 21423 reference implementation
Robotics Business Review
AI SUMMARY
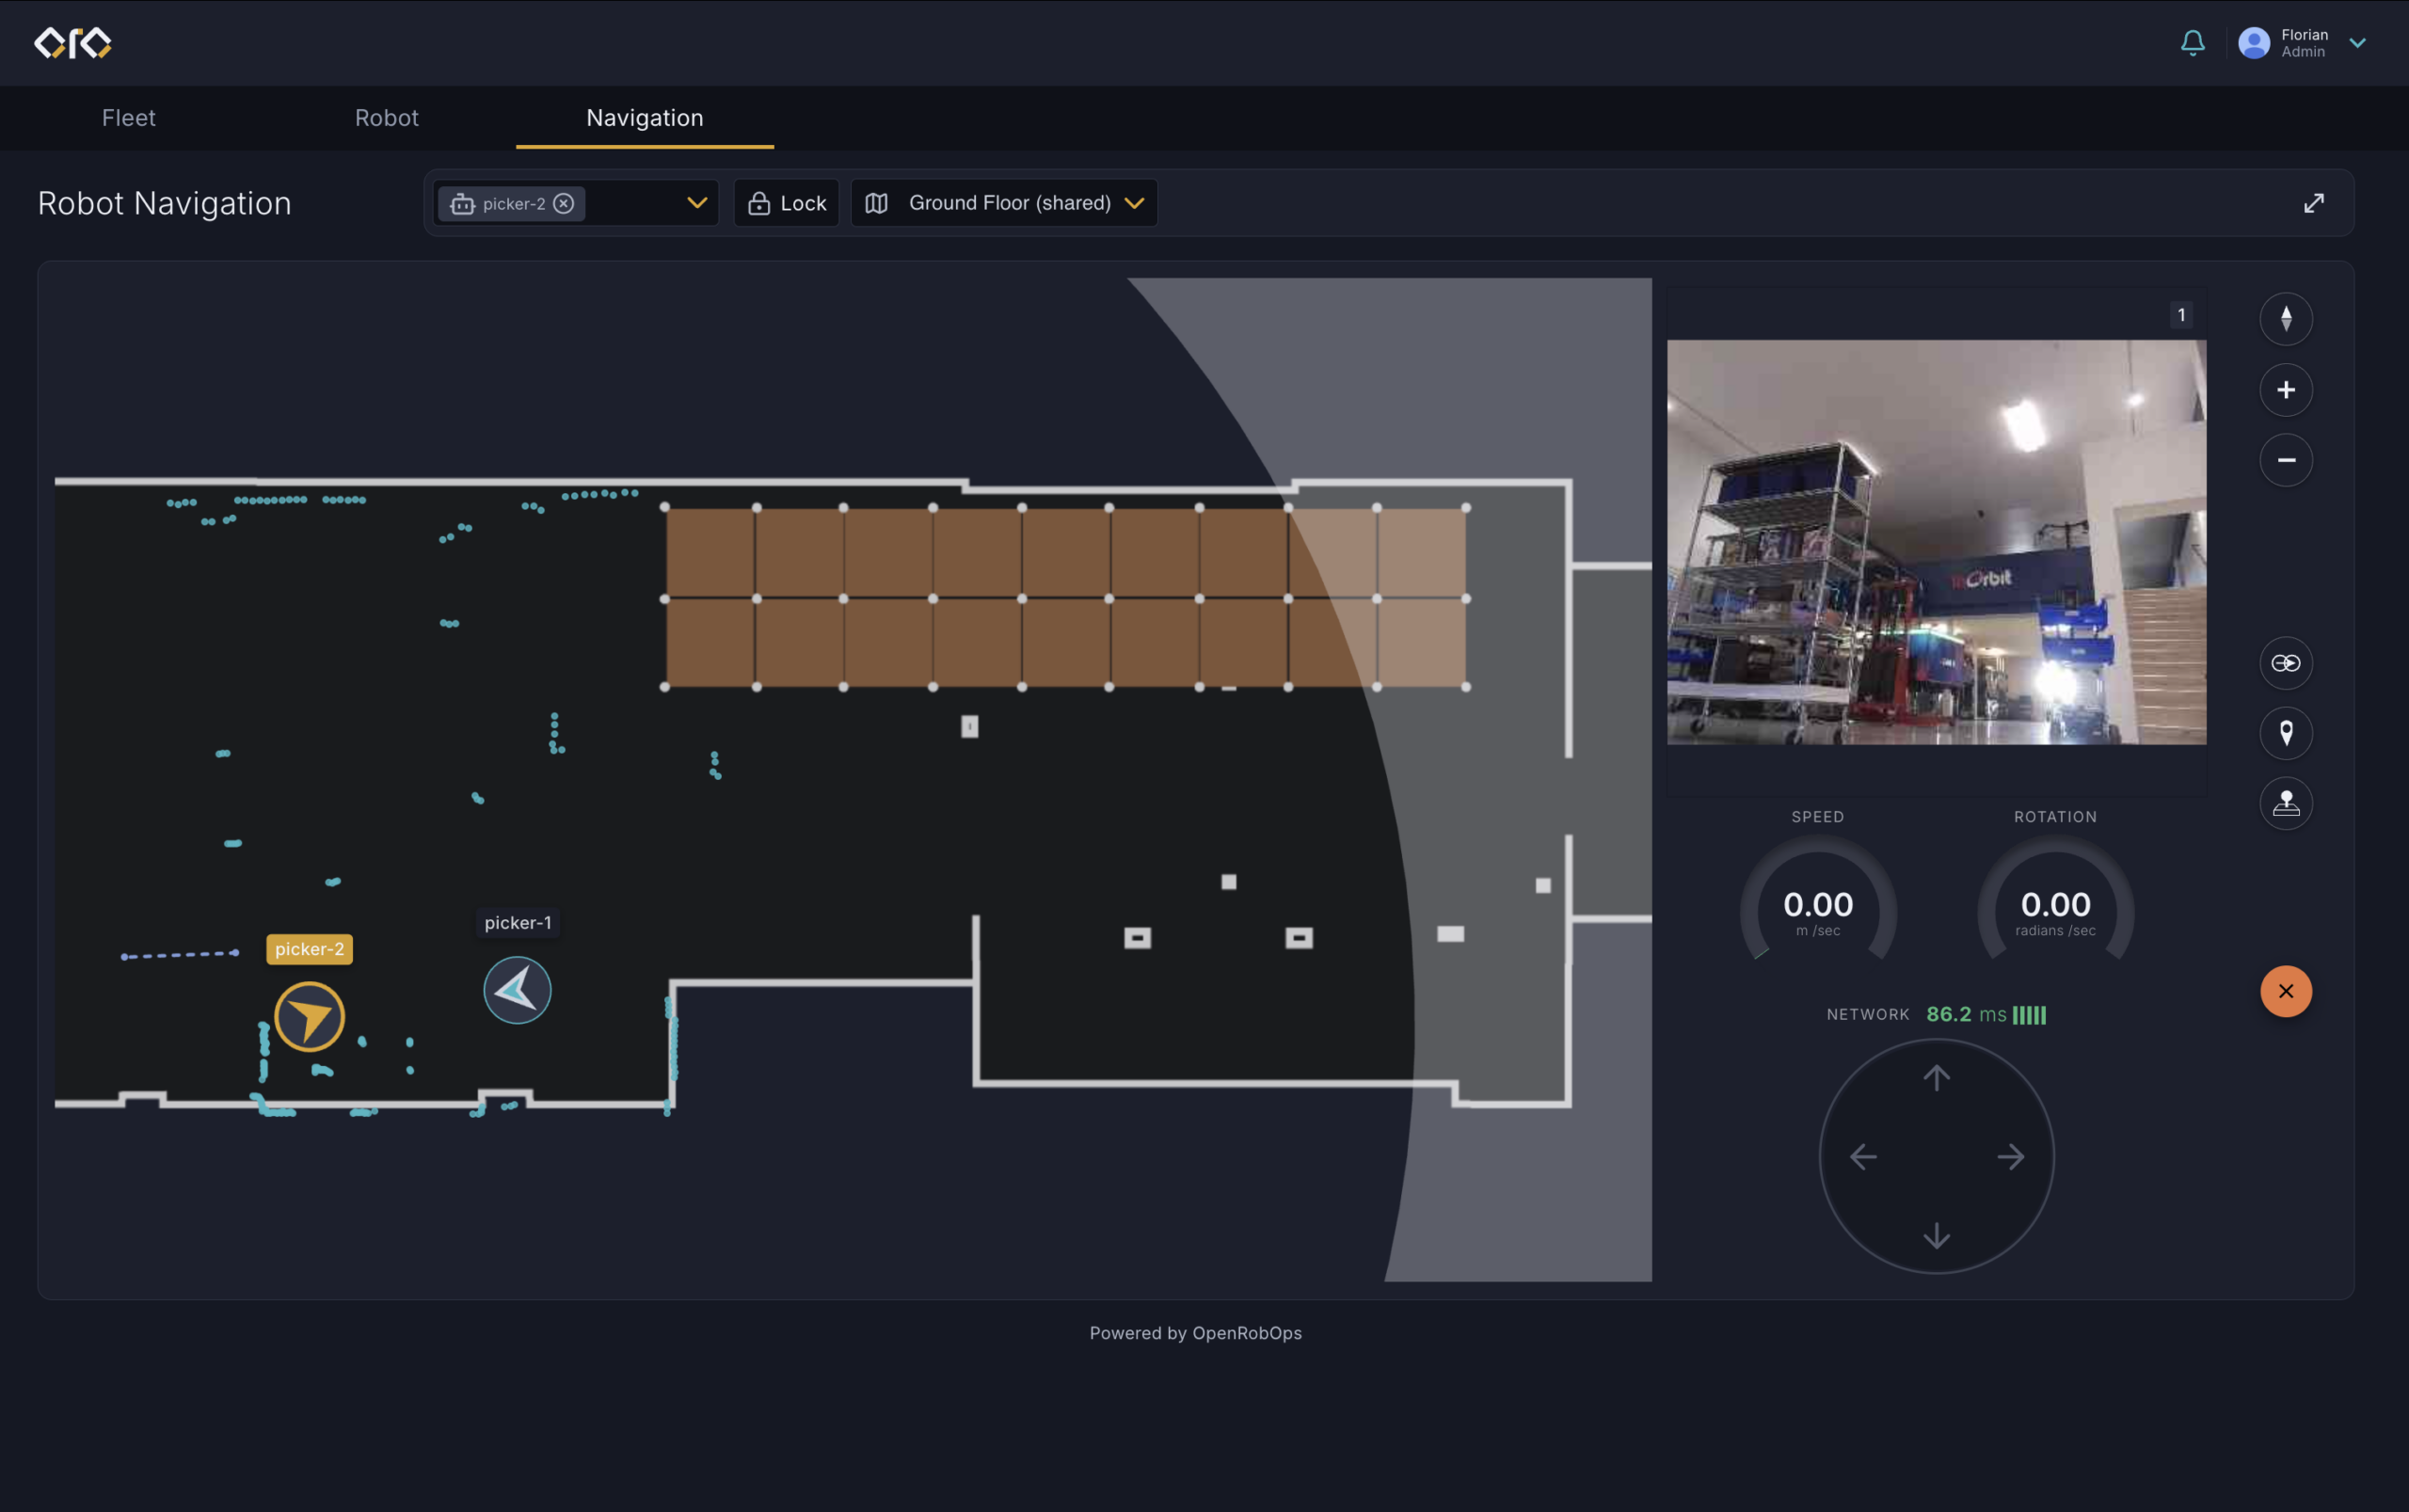
InOrbit.AI has released OpenRobOps, a reference implementation built to support the ISO 21423 interoperability standard for robotics. The platform provides construction companies with a foundation to build fleet management systems that can coordinate multiple robots across job sites.
FROM THE ARTICLE
OpenRobOps gives robotics developers a foundation to deliver a fleet manager with support for the upcoming interoperability standard. The post InOrbit.AI releases OpenRobOps ISO 21423 reference implementation appeared first on The Robot Report .
This story was originally published by Robotics Business Review.
Read Full Story on Robotics Business ReviewRelated Stories
Drones & RoboticsHarmonic Drive to share how integrated actuators can reduce engineering at RoboBusinessRobotics Business ReviewDrones & RoboticsBoston Dynamics appoints former Amazon exec Rohit Prasad as new CEORobotics Business ReviewAI & Machine LearningPegasus 1.6 brings video understanding to physical AI, says TwelveLabsRobotics Business ReviewAI & Machine LearningSovereign AI, same landlord — thoughts on the physical AI raceRobotics Business Review